|
|
物理 AI 研究一直卡在一个尴尬的地方:软件栈开源得热火朝天,硬件却始终是实验室里那台没法复现的定制臂。OpenArm 想把这个口子撕开——一台 7 自由度的全开源人形臂,整套 bimanual 系统卖 6500 美元。
这个价格在同类里算激进。更激进的是它的定位:不是给你一台能拿东西的机械臂,而是给物理 AI 一个能全球复现实验条件的标准平台。
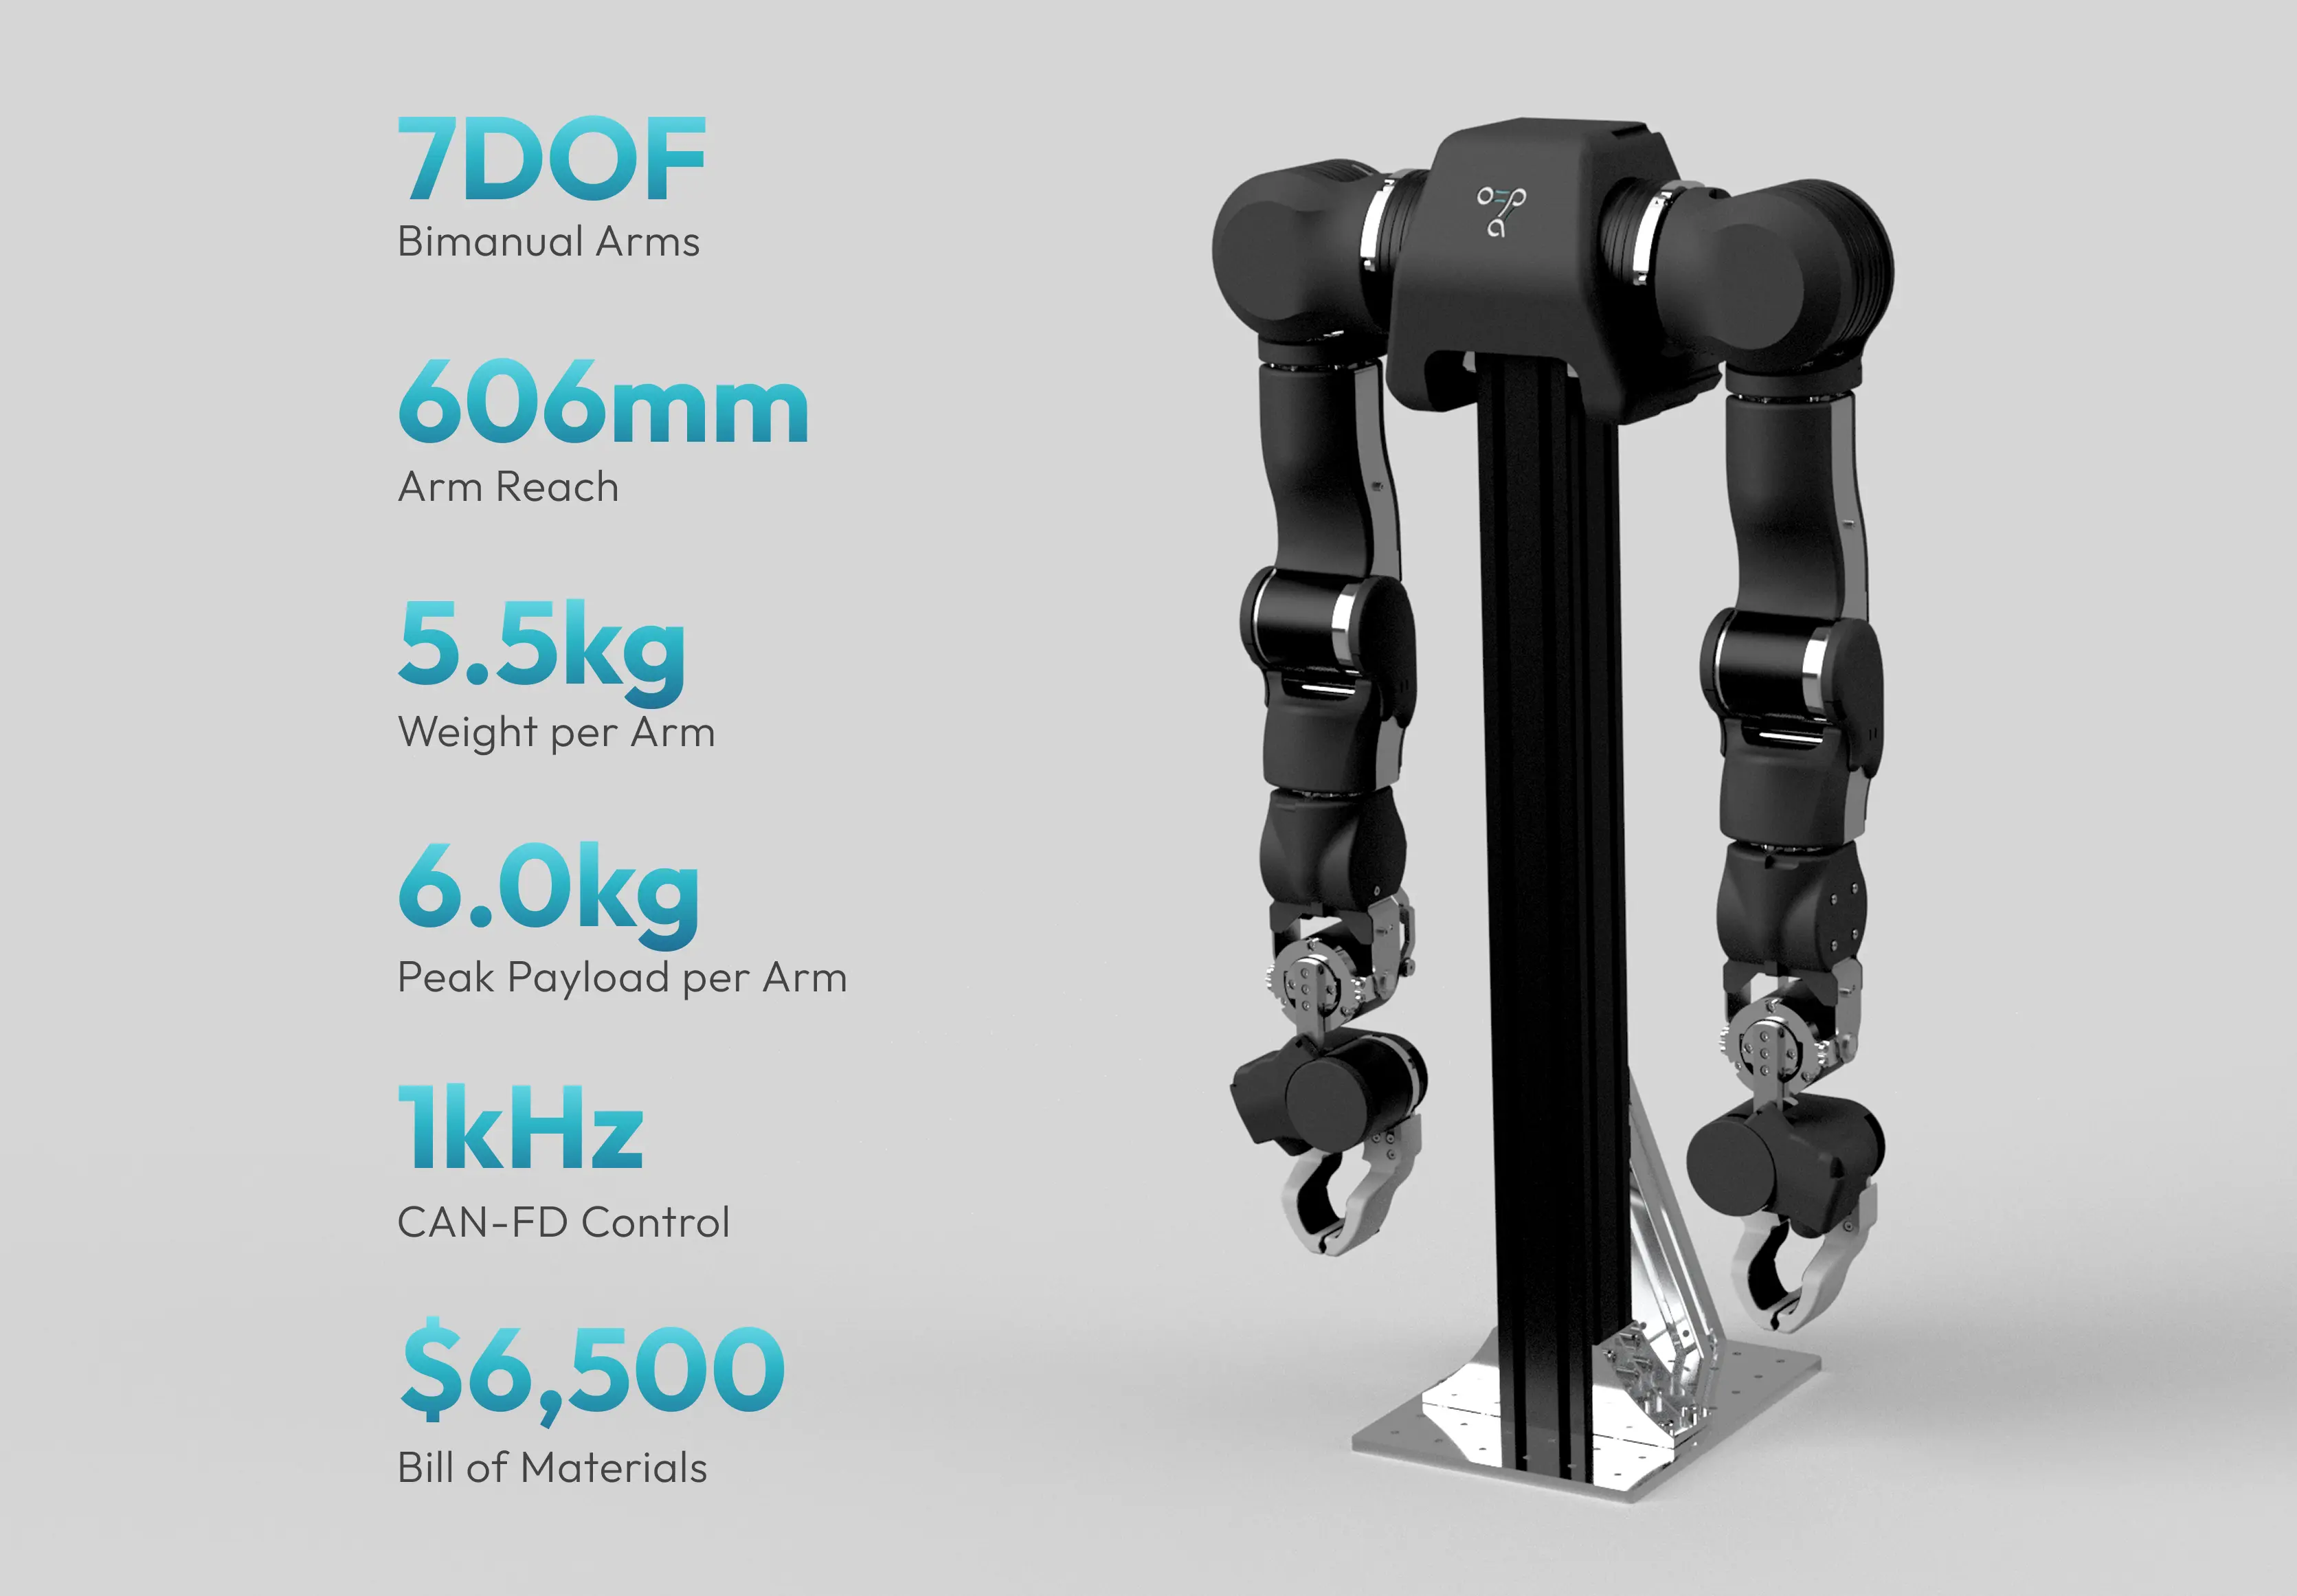
看它的设计取舍就知道冲着什么去的。高反向驱动性(backdrivability)和柔顺性,这是人机交互安全的硬件前提——机械臂碰到人就该顺势让步,而不是硬顶回去。同时它又保证真实世界的有效负载能力,不是那种只能做演示的玩具。
真正有意思的是 OpenArm Cell 这个设计。它是一个标准化环境:统一背景、统一灯光、统一相机位置。研究者在世界各地用 OpenArm 做的实验,能在一致的评测条件下被复现——这就把"某某实验室训练出了一个会 X 的机器人"从口头声明,变成了一组可以跨实验室对比的基准数据。
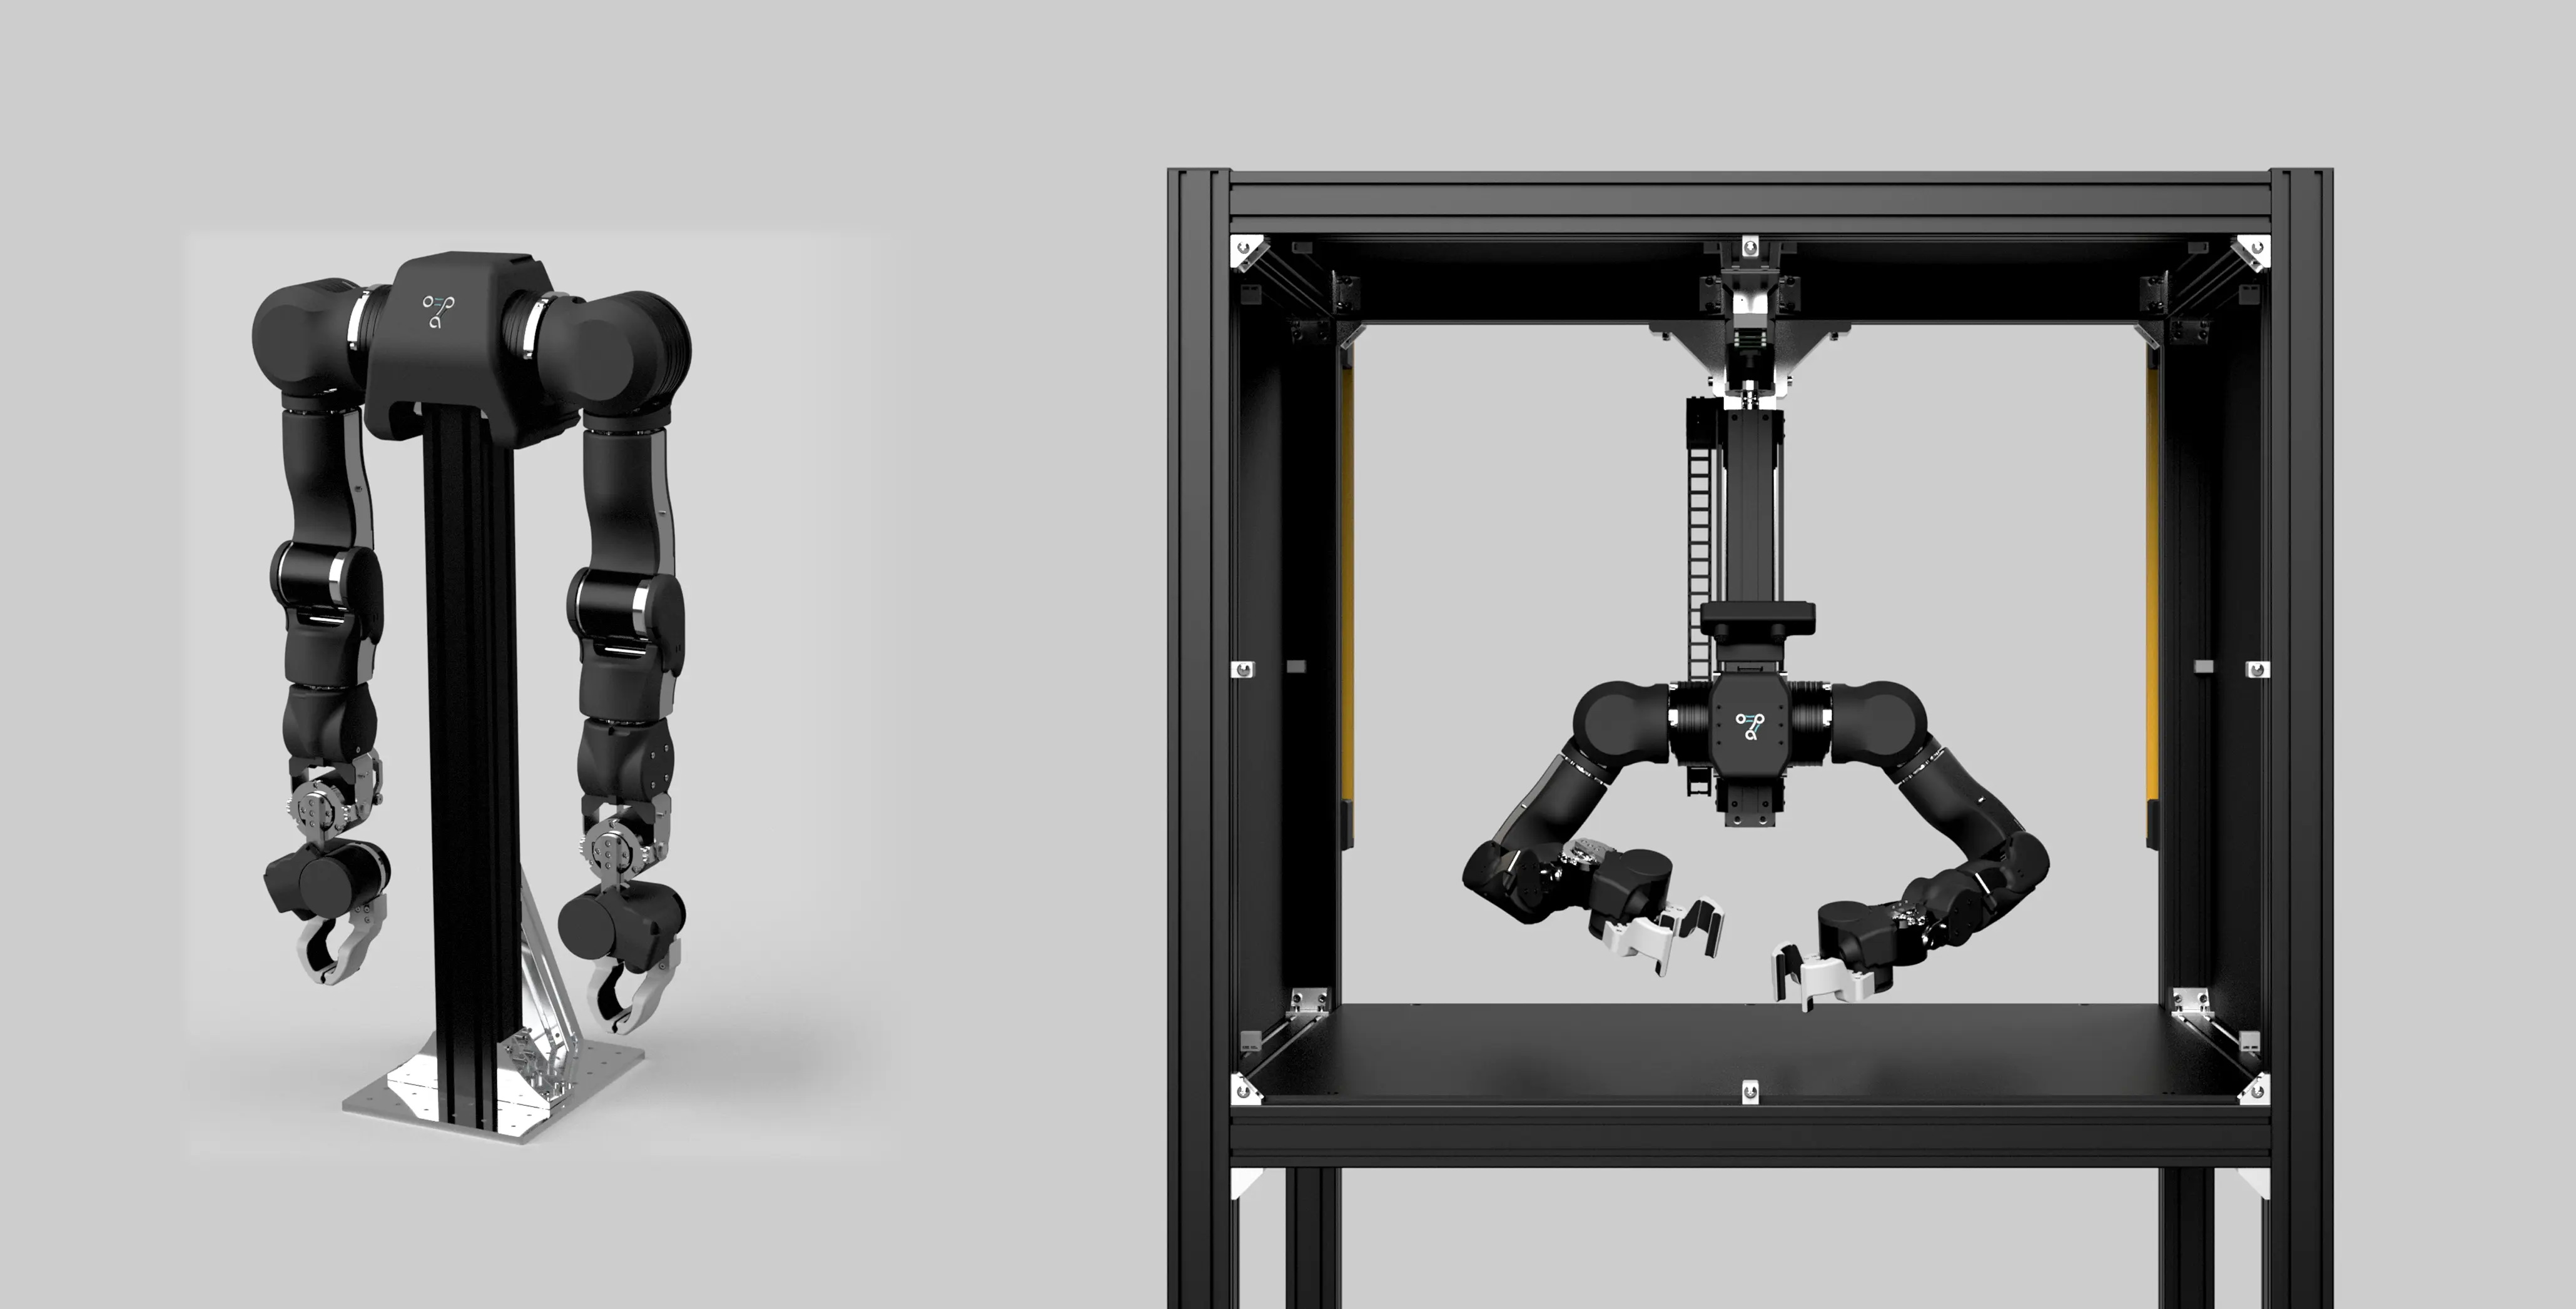
软件这边铺得很全。硬件 CAD 走 CERN-OHL-S-2.0 开源硬件协议,其余全走 Apache-2.0:URDF/xacro 描述文件、CAN 底层电机控制库、ROS2 集成、遥操作(单边和双边控制)、Isaac Lab 和 MuJoCo 两个仿真环境、数据集格式和录制工具,甚至还有 Dora 数据流节点,把数据采集、推理和遥操串起来。从仿真训练到真机部署的链路基本没有断点。
项目文档里有一句话点明了它的野心:为遥操作、模仿学习、仿真和真实世界接触密集型任务的数据采集,提供一个灵活平台。翻译过来就是,它盯的是那批想在"接触密集型"场景(抓握、装配、双手协作)里做研究的团队——这类任务恰恰是现在具身智能最缺数据、最难标准化评测的地带。
仓库目前 3 千多 star,正在持续开发,明确在招贡献者、研究伙伴和公司合作方。一个开源硬件项目能不能活,最终看的是社区愿不愿意真金白银下单、然后一起踩坑。6500 美元的门槛,是它给自己设的第一道考试。
来源:
• enactic/OpenArm — GitHub
• OpenArm 官网
• OpenArm 文档
原文链接 |
|



 发表于